
告別高風險水下作業!海委會攜手高科大、成大打造國產AUV

波新聞─李至文/高雄
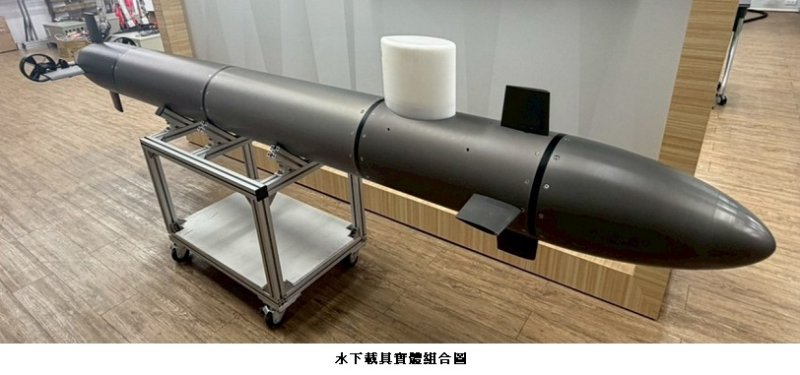
為降低人工潛水作業風險,海洋委員會推動「海洋科技專案」,促成國立高雄科技大學與國立成功大學跨校合作,成功研發台灣首批兼具低阻力、高耐壓特性的國產自主水下載具(AUV)。團隊突破水下無GPS訊號、通訊受限等技術難題,從載具外型設計、感測定位到導控實測建立完整國產技術鏈,未來可望應用於海洋調查、港區航道巡檢、海纜及離岸風電等水下設施維護。
這項「具自主循跡國產水下載具研發與實測」計畫,由海洋委員會「海洋科技專案」補助,分別由高科大電腦與通訊工程系翁健二教授團隊,以及成大智慧與節能海洋載具中心陳永裕教授團隊共同執行。團隊透過實際水域測試完成整體性能驗證,建立具自主導航及精準循跡能力的國產AUV,突破水下關鍵技術長期仰賴國外的限制。
為克服水下載具航行及定位難題,團隊採用流線型低阻力設計,並透過電腦模擬進行最佳化,打造全長3.4公尺、金屬殼體重約50公斤的輕量化載具。電子艙體經測試可承受20公尺水深、約2 bar的靜水壓,在兼顧結構強度的同時,也提升節能航行效益。

由於水下無法接收衛星GPS訊號,團隊進一步整合慣性測量單元(IMU)、水下流速計(DVL)及地磁儀等多感測器,建立水下自主定位系統,讓載具潛航5分鐘內的定位誤差控制在10公尺以內,有效降低水下航行迷航風險。
在自主控制方面,團隊導入AI類神經網路(RBF)進行智慧動力調控,即使面對海流干擾,仍可維持5節航速穩定推進,軌跡追蹤誤差控制在5.2公尺以內,小於載具兩倍船長,展現國產AUV在海域巡查、水下搜救及海底探勘等應用上的技術潛力。
海洋委員會表示,這項研發成果未來可應用於海洋環境調查、港區航道巡檢,以及海纜、離岸風電等水下設施維護。透過AUV自動巡航及高精度感測能力,可降低人員直接從事高風險人工潛水作業的需求,也有機會減少高成本有人船舶投入,提升水下資料蒐集及設施檢測效率。
海洋委員會指出,高科大與成大的跨校研發成果,進一步落實海洋關鍵技術自主研發,未來將持續協助國內產學研團隊推動前瞻海洋科技產業化應用,強化台灣海洋科技自主能量,並促進海洋產業及環境永續發展。
What's Your Reaction?
 Like
0
 Dislike
0
 Love
0
 Funny
0
 Wow
0
 Sad
0
 Angry
0


Comments (0)