海委會成功驗證100%國產AI無人船 聯邦式學習強化智慧海防
重點整理
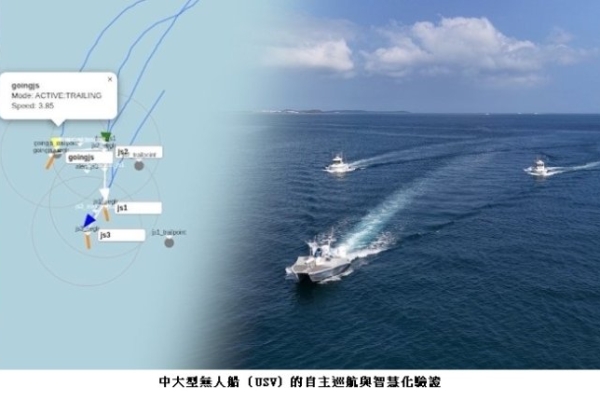
- 海委會成功於高雄港外海完成中大型無人船(USV)的自主巡航與智慧化實證。
- 首創導入「聯邦式學習」架構,以「數據不動、模型動」模式解決機敏影像資安問題。
- 運用「彈性權重鞏固技術」克服AI災難性遺忘,核心目標偵測平均精確率超過90%。
- 全系統演算法100%自主研發,並建立國內首套中大型無人船實海域作業標準流程(SOP)。
事件背景
過去的海事影像資料,因經常涉及國防安全或港區機敏性,導致各單位間的數據無法互通共享,形成資料孤島,這對AI模型的訓練帶來極大的限制。為加速臺灣海洋科技發展與智慧海事應用落地,海洋委員會透過「海洋科技專案計畫」補助執行實證計畫,尋求無人船規模化應用的可行性與穩定性。
為何重要
該計畫的全系統演算法為百分之百自主研發,並緊密鏈結本土供應鏈,能有效擺脫國外出口管制限制。透過創新技術解決資料保密與AI協同進化的難題,不僅厚植臺灣的海域態勢感知(MDA)能力,更大幅強化了海防治理的韌性,為邁向安全、永續的海洋國家奠定基礎。
實海域嚴苛測試與安全機制
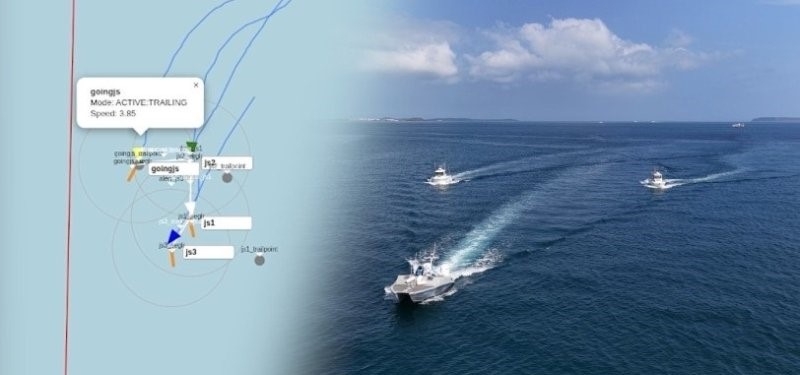
為了驗證科技的實用性,研究團隊將無人船移師至高雄港外的鳳鼻頭水域進行壓力測試。在2級以上海象及複雜光照等真實環境考驗下,無人船順利完成了AB點避障、六邊形繞行、Z字巡航以及「割草型」大面積搜索等多項高難度任務。
在AI辨識效能方面,團隊導入「彈性權重鞏固技術」以避免AI在學習新物件時遺忘舊技能。實測結果顯示,核心目標偵測平均精確率(mAP50)超過90%,即時推論速度達每秒15張畫面(15 FPS)以上,且舊類別的辨識遺忘率成功控制在10%以內。此外,計畫也建立了國內首套中大型無人船實海域作業SOP,並具備「3秒內人工/斷線緊急安全接管」機制,確保航行任務萬無一失。
What's Your Reaction?
 Like
0
 Dislike
0
 Love
0
 Funny
0
 Wow
0
 Sad
0
 Angry
0